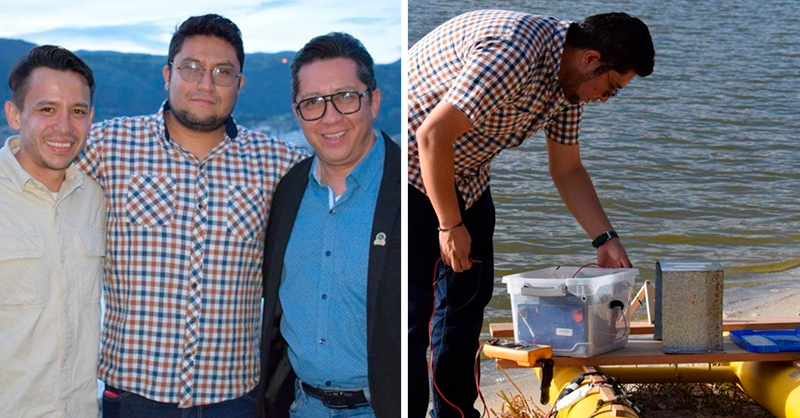
El vehículo fue desarrollado por el Grupo de Investigación GENTE de la Facultad Seccional Duitama e integra sistemas de posicionamiento, control, potencia y alimentación solar. La tecnología busca facilitar el monitoreo ambiental, aunque todavía requiere financiación y mejoras para operar con mayor seguridad.
Investigadores de la Universidad Pedagógica y Tecnológica de Colombia (UPTC) obtuvieron una patente de invención para un vehículo de navegación superficial no tripulado, diseñado para desplazarse de manera autónoma por cuerpos de agua dulce y recoger muestras destinadas al análisis de calidad ambiental. El desarrollo, liderado por el Grupo de Investigación en Energías y Nuevas Tecnologías (GENTE), fue probado en el Lago Sochagota, en Paipa.
Un vehículo que navega sin operador humano
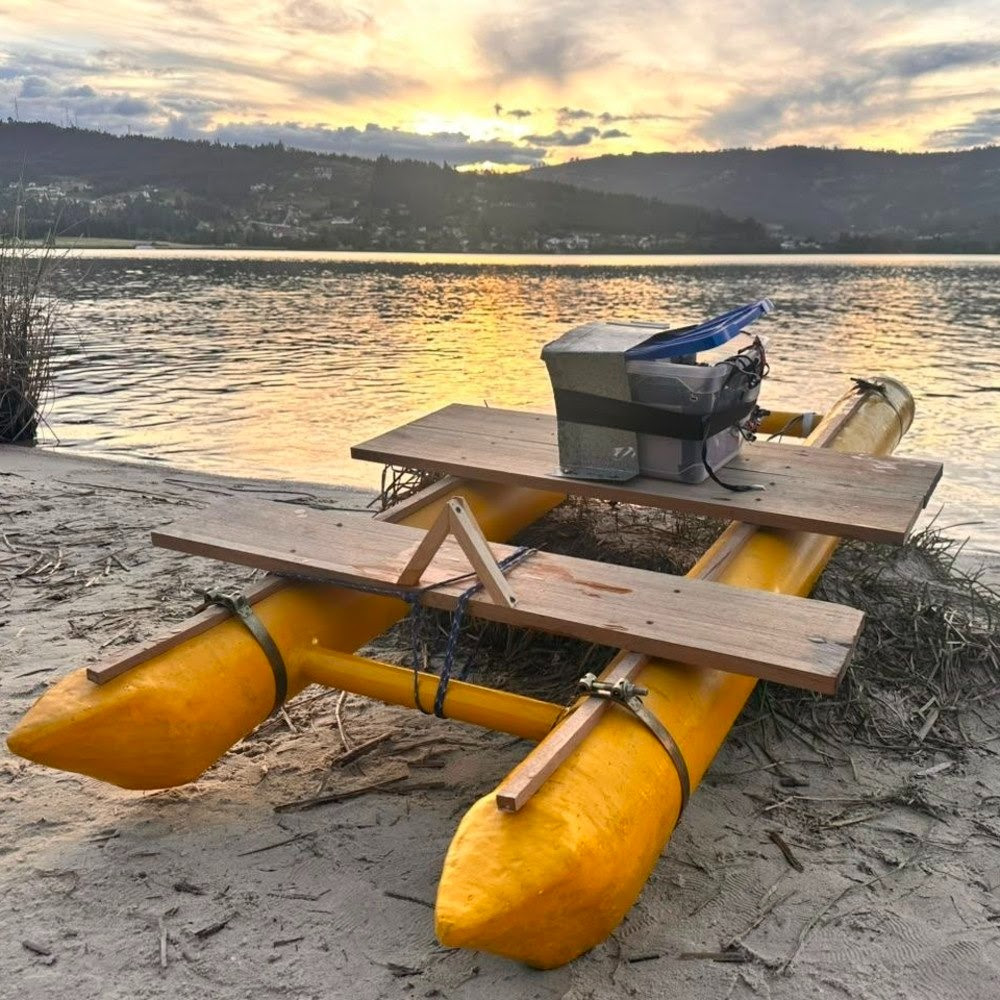
El proyecto integra cuatro sistemas: posicionamiento, potencia, control y alimentación solar. Su propósito es ejecutar recorridos programados de manera autónoma, sin necesidad de control remoto ni de un operador humano durante las misiones.
De esta manera, el vehículo puede desplazarse hasta coordenadas previamente establecidas para recoger muestras de agua y facilitar el monitoreo de las condiciones ecológicas de ríos, lagos y otros cuerpos de agua dulce.
Wilman Alonso Pineda Muñoz, director del Grupo GENTE y docente del programa de Ingeniería Electromecánica de la Facultad Seccional Duitama, explicó que la iniciativa surgió de su investigación doctoral en la Universidad de los Andes, relacionada con el diseño de un controlador predictivo para la navegación del vehículo Guanay, desarrollado por el grupo SARTI de la Universidad Politécnica de Cataluña.
“Trabajé en un vehículo submarino en la Universidad Politécnica de Cataluña, UPC, y cuando volví a Colombia, llegué al país con la idea de seguir trabajando en esta área”, comentó Pineda.
Cuatro sistemas para operar de manera autónoma
El vehículo cuenta con componentes que permiten planificar sus desplazamientos y mantener su funcionamiento durante las misiones.
El sistema de posicionamiento utiliza GPS, brújula digital y algoritmos para determinar la ubicación de la embarcación e introducir las coordenadas de los puntos donde debe tomar las muestras.
Por su parte, el sistema de potencia garantiza el suministro de energía eléctrica; el de control regula la velocidad, mientras que el sistema de alimentación solar permite aprovechar la energía del ambiente para recargar las baterías.
El investigador Mario Eduardo González Niño, integrante del Grupo de Investigación en Procesamiento de Señales (DSP) de la Facultad Seccional Sogamoso, participó en el desarrollo de estos componentes.
“Esperamos que este proyecto sea utilizado por toda la comunidad en general, por los biólogos para poder analizar las muestras y los cuerpos de agua de nuestra región y contribuir con todo el tema ambiental”, señaló González.
El Lago Sochagota fue escenario de pruebas
En el desarrollo de la tecnología también participó Óscar Humberto Sierra Herrera, docente e investigador del Grupo de Investigación en Ingeniería Electrónica (I2C), de la Facultad de Ingeniería, y del grupo DPS de Sogamoso.
Sierra Herrera estuvo a cargo del sistema de navegación autónoma, que integra los componentes de posicionamiento y los algoritmos necesarios para orientar los desplazamientos. Este sistema fue probado en el Lago Sochagota, en Paipa.
Actualmente, junto con la estudiante de pregrado Scarlett Castañeda, trabaja en el traslado del prototipo a un circuito impreso, con el propósito de elevar su nivel de desarrollo tecnológico.
El investigador explicó que durante las pruebas se presentaron fallas que requirieron intervención humana, incluso para seguir el vehículo y evitar que se perdiera.
La patente es un paso, pero el proyecto necesita financiación
Aunque la obtención de la patente representa un avance para el equipo investigador, el desarrollo todavía se encuentra en una etapa temprana. El proceso para conseguirla tomó cuatro años y ahora los investigadores buscan financiación y apoyo empresarial para continuar con el perfeccionamiento del prototipo y avanzar hacia su comercialización.
Uno de los principales desafíos es incorporar un sistema de evasión de obstáculos, ya que actualmente el vehículo no puede reaccionar por sí solo ante la presencia de otras embarcaciones.
“Queremos estudiar, por ejemplo, un sistema de evasión de obstáculos. En este momento el vehículo no lo hace, de manera que si se encuentra con una embarcación no va a poder evadirle y esto puede ocasionar un accidente”, advirtió Pineda.
Entre las siguientes etapas de desarrollo se encuentran la incorporación de mecanismos de percepción del entorno, la planificación dinámica de las misiones y el control reactivo, herramientas que permitirían ampliar su autonomía y mejorar la seguridad de operación.
Aplicaciones más allá del monitoreo ambiental
Aunque uno de los principales propósitos del proyecto es facilitar el análisis de la calidad del agua, sus posibles aplicaciones podrían extenderse a otros campos, como la recreación náutica, las operaciones de rescate y actividades militares.
Para los investigadores, la patente demuestra la capacidad de la UPTC para desarrollar tecnología con posibilidades de aplicación e impacto comercial. El siguiente reto será conseguir los recursos y aliados necesarios para convertir el prototipo en una herramienta que pueda utilizarse en diferentes territorios y sectores.
*Con información UPTC